从弹跳机器人到AI学院:Marc Raibert谈机器人运动智能

波士顿动力创始人Marc Raibert回顾了从早期弹跳机器人到BigDog、Spot、Atlas的研发历程,阐述了动态运动、硬件创新与认知智能结合的重要性。他强调机器人需要先学会‘跑’才能学会‘走’,并分享了对机器人美学、团队建设和AI学院未来方向的思考。

马克·雷伯特

导语

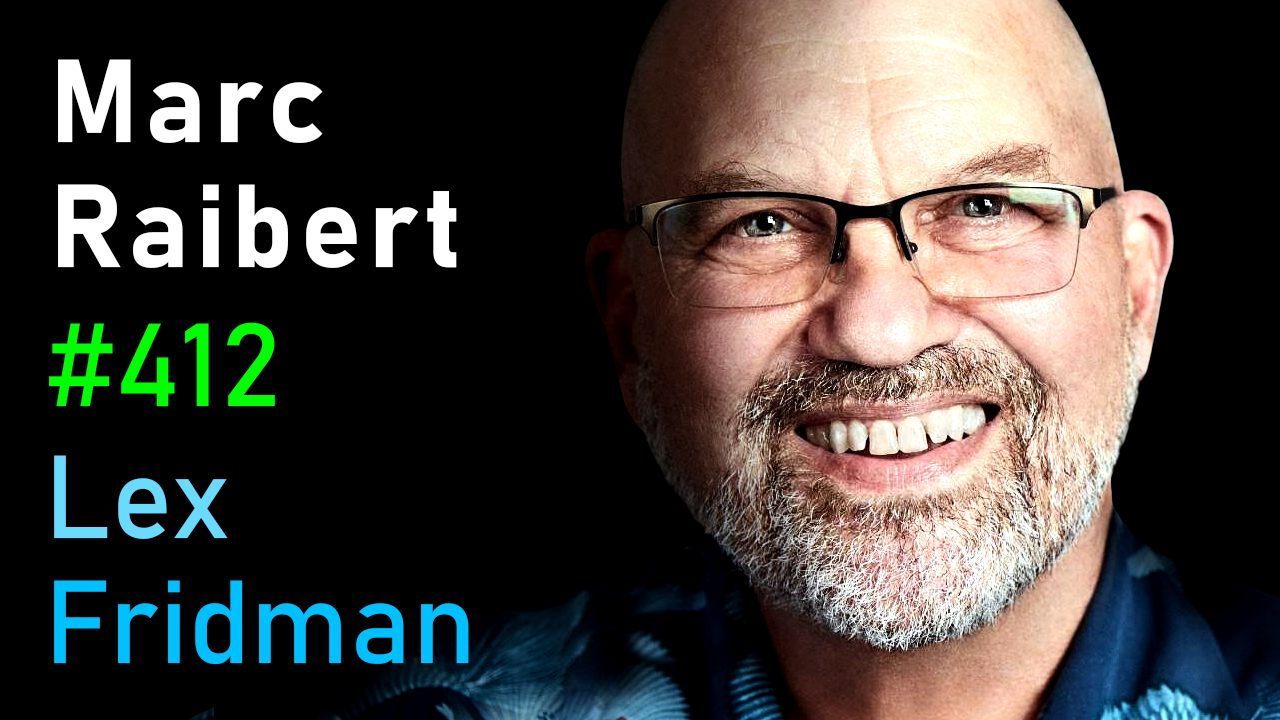
在最新一期的Lex Fridman播客中,机器人领域传奇人物、波士顿动力创始人Marc Raibert深入分享了他超过40年的机器人研发历程。从研究生时期看到被拆解的机械臂而立志投身机器人学,到在MIT和CMU建立传奇的“腿实验室”,再到创立波士顿动力并打造出BigDog、Spot、Atlas等标志性机器人,Raibert的故事是一部活生生的机器人进化史。访谈中,他重点阐述了动态运动控制哲学、硬件创新的持续重要性,以及他所领导的波士顿动力AI学院如何致力于将“运动智能”与“认知智能”相结合,以创造下一代更智能的机器人。
大纲与深读 10 章

展开「深读」看每一段讨论的问题与论据。

01

早期机器人启蒙与转行

03:08
  • 1974年在MIT看到拆解的Vik arm机器人臂后决定投身机器人领域
  • 从脑认知科学转向AI实验室的过程
  • 父亲的影响和从小动手制作的习惯
深读这一段

讨论的问题:是什么让Mark Raibert从神经生理学转向机器人研究?

论据 / 案例:1974年在MIT AI实验室看到拆解的Vik arm机器人臂

02

动态运动哲学与早期实验

05:54
  • 受生物力学会议启发,主张机器人应采用动态运动而非静态稳定
  • 1980年用3000美元资助开始构建第一个跳跃机器人
  • 1982年获得DARPA 25万美元资助用于跳跃机器人研究
深读这一段

讨论的问题:为什么Raibert主张机器人应采用激进的动态运动方式?

论据 / 案例:受生物力学会议上六足静态机器人演示的启发,认为应模仿生物的弹跳运动

03

单腿跳跃机器人技术突破

09:48
  • 与Ben Brown合作解决执行机构设计问题
  • 从空气桌测试发展到房间内自由运动
  • 实现三维空间平衡控制的关键突破
深读这一段

讨论的问题:单腿跳跃机器人实现三维平衡控制的核心技术是什么?

论据 / 案例:三个控制要素:跳跃高度估算、落脚点计算、躯干姿态控制

04

从CMU到MIT腿实验室

11:40
  • 1980-1986年在卡内基梅隆大学建立第一个腿实验室
  • 1983年实现三维单腿机器人
  • 1984-85年构建第一台四足机器人
深读这一段

讨论的问题:腿实验室从单腿到四足机器人的发展过程是怎样的?

论据 / 案例:1982年第一个可工作跳跃机器人,1983年三维版本,1984-85年四足机器人

05

BigDog项目与DARPA合作

16:40
  • Allan Rudolph的DARPA生物机器人计划资助了BigDog
  • 聘请Martin Buer将机器人带出实验室进行实地测试
  • 在海军陆战队基地进行户外路径测试
深读这一段

讨论的问题:BigDog项目如何实现从实验室到户外实地测试的跨越?

论据 / 案例:在奎诺海军陆战队基地的Gudal Canal小径进行测试,设计载重400磅但实际承载约1000磅

06

Spot机器人与商业化发展

20:00
  • Larry Page建议制造更小、更不具威胁性的机器人
  • 从液压驱动转向全电动设计的技术挑战
  • 现已部署1500台Spot机器人用于实际应用
深读这一段

讨论的问题:从BigDog到Spot的技术演进路径是怎样的?

论据 / 案例:BigDog→LS3(载重400磅,行程20英里)→液压过渡→全电动Spot

07

动态运动的美学与技术

23:20
  • 硬件创新仍然是实现自然运动的关键
  • 预测性控制比传统伺服控制更有效
  • 机器翻转等复杂动作需要更远的时间预测
深读这一段

讨论的问题:如何使机器人的运动看起来自然优美?

论据 / 案例:Spot使用1-1.5秒的有限时域预测控制,翻转动作需要更长时间预测

08

运动学设计与生物启发

26:40
  • 研究袋鼠、鸵鸟等动物的运动机制
  • 被动动力学设计让机械系统自身参与运动
  • 膝盖设计在BigDog中的首次应用
深读这一段

讨论的问题:如何从生物运动中获取机器人设计灵感?

论据 / 案例:解剖鸵鸟腿部结构,分析猎豹奔跑和叉角羚的跳跃行为

09

AI研究所的愿景与技术路线

30:00
  • 结合运动智能和认知智能的双重目标
  • 通过视频观察学习任务执行的示范项目
  • 在苏黎世设立办公室引入强化学习专家
深读这一段

讨论的问题:Boston Dynamics AI研究所的核心愿景是什么?

论据 / 案例:自行车维修任务的视频观察学习实验,Marco Hutter领导的苏黎世团队

10

团队建设与研究方法论

33:20
  • 技术无畏、勤奋、勇敢和乐趣四大团队特质
  • 通过阶梯式进展实现长期月球探测目标
  • 结合传统控制与机器学习的优势
深读这一段

讨论的问题:构建成功机器人研究团队的关键要素是什么?

论据 / 案例:技术无畏:愿意解决未知问题;阶梯式进展:每年展示切实成果

金句

  • "You have to run before you can walk." —— 你得先学会跑,才能学会走。
  • "People who think you don't need to innovate Hardware anymore are wrong." —— 那些认为硬件已经不需要创新的人是错的。
  • "Intelligence having two parts: an athletic part and a cognitive part." —— 智能分为两部分:运动智能和认知智能。
  • "We juggle in our hands. We handle multiple objects and can sort them." —— 我们能用手抛接物体,处理多个对象并进行分类。
  • "The best robot design has a mechanical component where the movement is efficient even without a brain." —— 最好的机器人设计包含一个机械组件,即使没有大脑,其运动也是高效的。

原文链接

查看完整访谈

完整内容见原文:Lex Fridman Podcast · 从弹跳机器人到AI学院:Marc Raibert谈机器人运动智能