导语
当AI从屏幕中“走出来”,进入真实的物理世界,便诞生了“物理AI”或“具身智能”这一新范式。它要求AI在面对重力、摩擦力等不可逆的物理定律时,从“动嘴”的生成式智能,转变为“动手”的行动能力。本期播客中,摩尔线程高级副总裁董龙飞与南方科技大学教授马兆远,共同拆解了物理AI与传统生成式AI的本质区别、技术爆发的逻辑、对底层算力的全新要求,以及其从仿真到现实的落地挑战与未来图景。
本期节目探讨了物理AI(或具身智能)的概念,即AI从数字世界“动嘴”走向物理世界“动手”的范式转变。嘉宾讨论了其技术挑战、全功能GPU的核心作用、仿真的重要性、落地路径以及未来的投资逻辑。
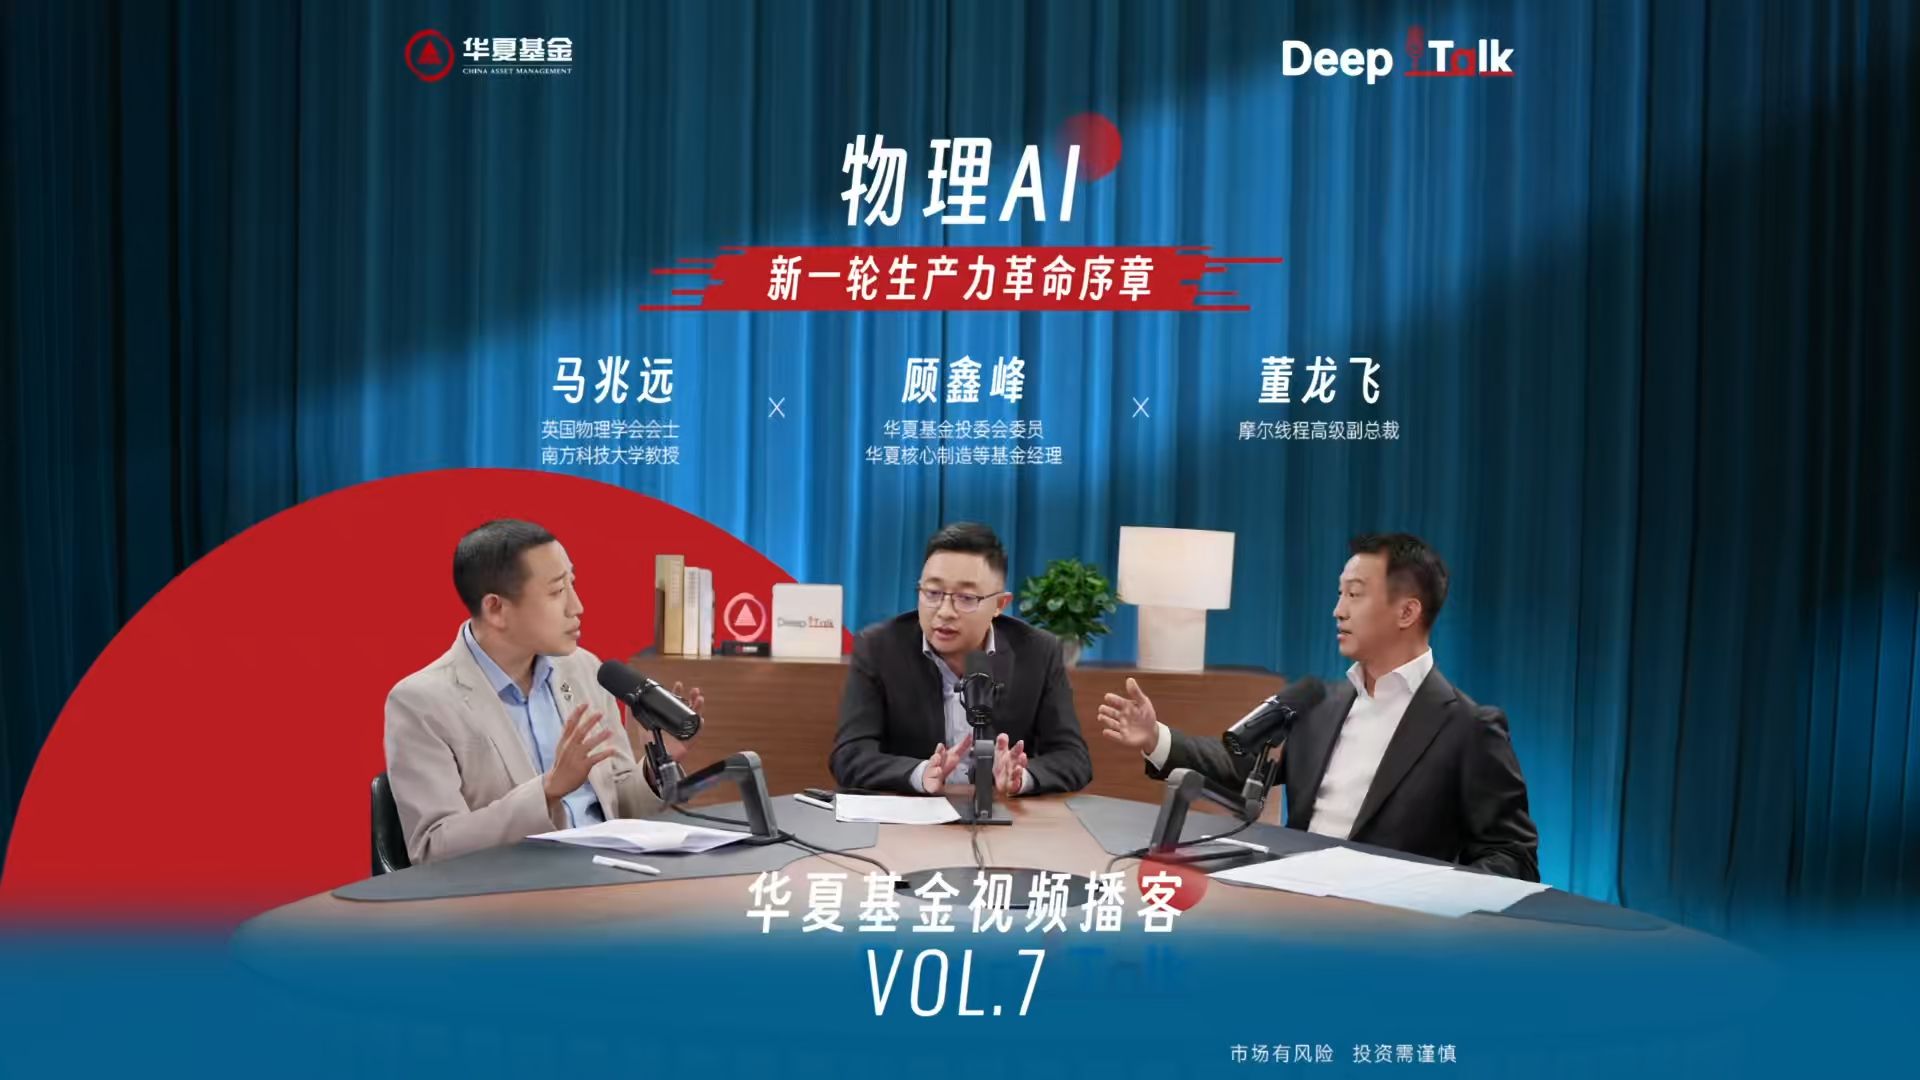
当AI从屏幕中“走出来”,进入真实的物理世界,便诞生了“物理AI”或“具身智能”这一新范式。它要求AI在面对重力、摩擦力等不可逆的物理定律时,从“动嘴”的生成式智能,转变为“动手”的行动能力。本期播客中,摩尔线程高级副总裁董龙飞与南方科技大学教授马兆远,共同拆解了物理AI与传统生成式AI的本质区别、技术爆发的逻辑、对底层算力的全新要求,以及其从仿真到现实的落地挑战与未来图景。
展开「深读」看每一段讨论的问题与论据。
讨论的问题:什么是物理AI?它与手机上的生成式AI有何本质不同?
论据 / 案例:生成式AI(如豆包、DeepSeek)是“动嘴”;物理AI/具身智能是“动手”,行动(Action)在物理世界,错误成本高。
讨论的问题:为什么物理AI恰好在现在这个时间点迎来爆发?
论据 / 案例:2012年深度学习(如ImageNet)让AI学会思考;强化学习让机器人控制变流畅。硬件与软件双向奔赴,进入融合阶段。
讨论的问题:从生成式AI到物理AI,对GPU厂商有何挑战?如何拆解产业链?
论据 / 案例:GPU需“全功能”:图形渲染(如动画毛发计算)、物理仿真(符合物理规律)、AI计算。产业链包括:底层算力、算法模型、数据与仿真、机器人硬件。
讨论的问题:全功能GPU在物理AI场景中解决了哪些结构性问题?
论据 / 案例:GPU四大能力:渲染(仿真)、双精度(FP64物理计算)、AI计算(张量核)。摩尔线程GPU为通用架构,可云端8核/端侧1核适配不同场景。
讨论的问题:当前GPU物理仿真平台精度如何?核心取舍是什么?
论据 / 案例:为波音做发动机仿真,湍流无法完全模拟。混沌系统中,省略高位信息会导致预测失败。实践中需简化环境(如自动驾驶限定道路)。
讨论的问题:如何解决从仿真到现实的迁移问题?底层算力平台需要什么能力?
论据 / 案例:马教授:“一沙一世界”,数据需取舍。工厂专用机器人已大量使用。自动驾驶因环境简化(平面运动)率先落地。
讨论的问题:摩尔线程的巨身智能平台如何提升开发者体验?
论据 / 案例:Lambda平台:仿真构建(渲染引擎)+ 物理规律模拟(物理引擎)+ 模型训练(AI引擎)。可合成数据、做强化学习、评测操作(如1万机器人同时捡笔)。
讨论的问题:如何看AI四阶段演进?物理AI商业化需多久?
论据 / 案例:Anthropic毛利率70%,但研发支出侵蚀利润。用户会迁移到更好模型(如从ChatGPT到DeepSeek)。比尔·盖茨:人们高估短期,低估长期。
论据 / 案例:技术迭代压缩Gartner曲线周期(如摩尔线程5-6年做5-6颗芯片)。长期看,AI对世界的改变才刚开始。