导语
波士顿动力CEO罗伯特·普莱特(Robert Playter)在Lex Fridman播客中,深入分享了这家传奇机器人公司如何跨越数十年,将科幻变为现实。从MIT实验室的初代原型机到如今能完成后空翻和自然行走的Atlas,普莱特揭示了顶尖机器人背后的技术哲学与工程挑战。他强调,成功的秘诀在于对运动物理本质的深刻理解、无畏的迭代文化,以及将艺术直觉与严谨科学相结合的独特方法。
波士顿动力CEO Robert Playter回顾了公司30余年的机器人发展历程。他详细阐述了如何从MIT腿实验室的弹跳器起步,经过PETMAN原型机长达15年的迭代,最终让Atlas实现自然行走。他分享了攻克后空翻等高难度动作背后模型预测控制等关键技术突破,并强调了“构建、破坏、修复”的迭代文化与追求运动内在物理规律之美的哲学。
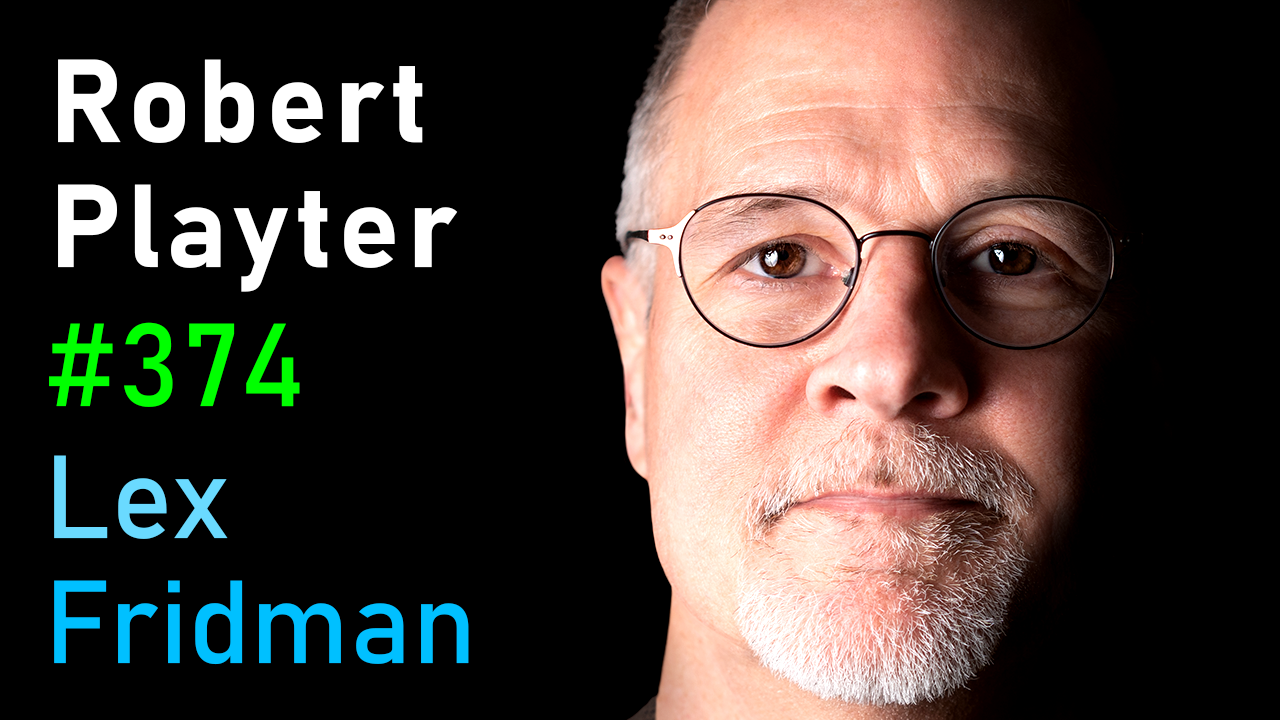
波士顿动力CEO罗伯特·普莱特(Robert Playter)在Lex Fridman播客中,深入分享了这家传奇机器人公司如何跨越数十年,将科幻变为现实。从MIT实验室的初代原型机到如今能完成后空翻和自然行走的Atlas,普莱特揭示了顶尖机器人背后的技术哲学与工程挑战。他强调,成功的秘诀在于对运动物理本质的深刻理解、无畏的迭代文化,以及将艺术直觉与严谨科学相结合的独特方法。
追求运动的物理本质与效率:公司早期的核心理念是构建能“顺应”物理规律的机器,而非强行对抗。例如,从最简单的弹跳器(pogo stick)入手,理解并利用系统的固有频率和动力学特性,让物理定律本身成为控制的一部分,从而实现高效、稳定且看似“自然”的运动。
仿人行走:15年的漫长磨砺:实现像人类一样自然的行走极其困难,耗时远超预期。从2008年的PETMAN原型机到2022年新一代Atlas上的突破,团队花了约15年时间才攻克“伸展腿触地-屈膝缓冲”这一看似简单却充满数学奇异点的挑战。
模型预测控制赋能复杂动作:Atlas能完成后空翻等高难度动作,关键在于采用了模型预测控制技术。机器人能实时预测未来1-2秒内的运动轨迹,并在空中根据实际情况(如起跳角度偏差)即时调整,这使其在严格受限的物理条件下仍能成功着陆。
“构建、破坏、修复”的迭代文化:公司鼓励无畏的实验精神。只有敢于让机器人摔倒、破坏,才能发现设计中的弱点并进行改进。这种“破坏-分析-修复-再测试”的循环是快速学习和进步的核心,也让工程师能自由探索。
从“特定任务”到“通用能力”的艰难跨越:早期的DARPA挑战赛教训深刻,为特定任务设计的机器人难以应对通用场景。波士顿动力致力于打造能处理不确定性、与环境进行丰富物理交互的通用机器人,尽管这比控制下的专用机器人要困难得多。
仿真与硬件同步的工程突破:实现仿真代码与实体机器人代码完全一致是重要里程碑。团队开发的高效物理仿真工具(尤其在处理足地接触等复杂交互上)至关重要,它使得在虚拟环境中快速测试和优化算法成为可能,大幅加速了开发进程。
拟人化:既是魔力也是挑战:机器人动态的有机运动会让人们不自觉地赋予其生命感,这是与人类建立情感连接的优势,但也可能导致人们误判其智能水平。公司对此持开放态度,认为这是提升人机交互体验的潜在工具。