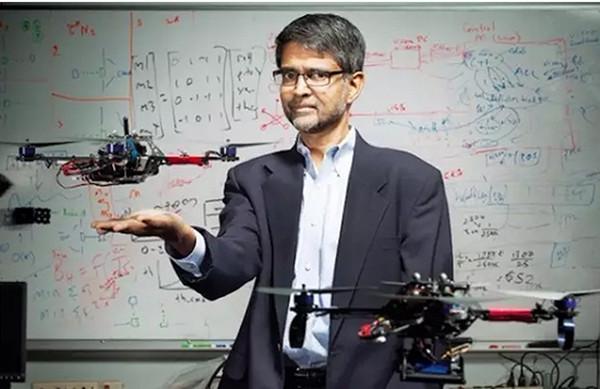
知名机器人学家Vijay Kumar在访谈中分享了其从巨型六足机器人到微型无人机群的研究历程。他阐述了无人机如何通过模仿蚁群实现分布式协作,探讨了自主飞行的核心挑战(如GPS依赖、传感器融合),并展望了无人机在农业、搜救及物流领域的应用潜力。Kumar强调数学基础对机器人学的关键作用,并指出人类与机器人协作将是未来的重要方向。
导语
Vijay Kumar是机器人领域的顶尖学者,以其在多机器人系统、群体机器人和微型飞行器方面的工作而闻名。从研究生时期参与制造近7000磅重的巨型六足机器人,到后来开创性地研究能在三维空间中编队飞行的小型无人机,他的研究历程反映了机器人技术从“大而笨”到“小而美”的演变。Kumar认为,真正的自主性并非依赖GPS或人类遥控,而是让机器人在复杂、非结构化的环境中,基于本地信息和感知做出决策。在本次访谈中,他深入探讨了无人机技术、群体智能的原理、机器学习在控制中的角色,以及机器人如何在人类世界中安全有效地协作。