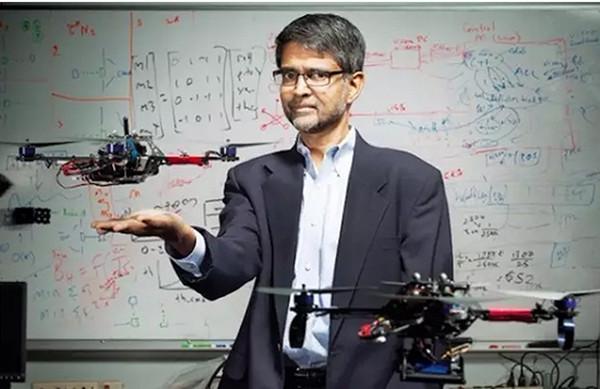
维杰·库马尔
立场时间线 8 条 · 8 个议题
同一议题按时间排列,说法变化一目了然。
群体智能源于简单个体通过局部规则的分布式协作,个体简单坚韧反而在宏观涌现出强大且对个体故障鲁棒的整体行为
“蚂蚁个体简单且坚韧,但通过局部、间接的互动,整个群落能展现出惊人的集体智能和适应性。(to me, ants are really quite incredible creatures)”
来源访谈 →真正的自主不依赖GPS、通信链路或人类遥控,机器人应基于本地信息和感知在无预设地图的未知环境中导航并决策
“真正的自主性并非依赖GPS或人类遥控,而是让机器人在复杂、非结构化的环境中,基于本地信息和感知做出决策。”
来源访谈 →微型无人机的敏捷不是追求速度纪录,而是遇到意外时能安全机动并获取信息的能力,对搜救、农业等受限空间任务至关重要
““敏捷”并非追求速度纪录,而是在遇到意外时能安全机动并获取信息的能力。”
来源访谈 →机器人控制的正确思路是将数据驱动、学习类方法与基于模型的方法结合使用,而非偏废一方
“the right way to think about these things is data-driven approaches, learning-based approaches in concert with model-based approaches(思考这些问题的正确方式,是将数据驱动、基于学习的方法与基于模型的方法结合起来)”
来源访谈 →自动驾驶在感知和规避三维障碍物上更具挑战,自主飞行虽三维建模更难,但存在垂直起降加水平飞行这条理论上更安全的轨迹
“自动驾驶在感知和规避三维世界障碍物方面更具挑战性;而自主飞行虽然三维空间建模更难,但存在一条理论上更安全的轨迹(垂直起飞-水平飞行-垂直降落)。”
来源访谈 →机器人最终是为人类服务的,人机交互不可避免,互动虽给搜救等任务增加复杂性,但机器人主动建模人类状态可提升整体安全性
“Kumar坚信机器人最终是为人类服务的,因此人机交互是不可避免的研究方向。”
来源访谈 →面对武器化担忧,好人更应掌握技术以理解和防御威胁,工程师有责任参与技术影响社会的公共讨论
“技术已成为新的人文艺术,每位政治家和技术人员都需要具备技术素养,工程师有责任参与关于技术影响社会的公共讨论。(technology is the new liberal art)”
来源访谈 →金句墙 4 条
“to me, ants are really quite incredible creatures”
对我来说,蚂蚁真是令人难以置信的生物。
机器人学家Vijay Kumar:无人机、群体智能与自主飞行的未来 · 2019/9/8“beauty to an engineer is very different from Beauty to someone who is looking at robots from the outside”
对工程师而言的美,与旁观者眼中的美非常不同。
机器人学家Vijay Kumar:无人机、群体智能与自主飞行的未来 · 2019/9/8“the right way to think about these things is data-driven approaches, learning-based approaches in concert with model-based approaches”
思考这些问题的正确方式是,将数据驱动和基于学习的方法与传统的基于模型的方法相结合。
机器人学家Vijay Kumar:无人机、群体智能与自主飞行的未来 · 2019/9/8“technology is the new liberal art”
技术是新的人文艺术。
机器人学家Vijay Kumar:无人机、群体智能与自主飞行的未来 · 2019/9/8